2016/04/17

Micro Scisky 32bits Brushed Flight Control Board Based On Naze 32 For Quadcopters (1)

Quanum Pico 32bit Brushed Flight Control Board とも言うようです。Naze32 互換ハードウェア構成のクワッドコプター用、DSM2受信機+フライトコントローラー。よくあるFC(フライトコントローラー)との違いは、ブラシモーター用であること。1S(シングルセル)リポバッテリー用であること。


とりあえず何するものかというと


ラジコンクワッドコプターを飛ばすためのものです。
左は Hubsan H107D のもの

見た目は置いておいてw
最大の違いは

飛行制御プログラムの設定を任意に変更できる

という点

http://cleanflight.com
標準状態でCleanflightというフライトコントローラーソフトウェアが使われています。

任天堂Wiiのコントローラーに使われていた加速度センサーをマイコンボードで制御して、ラジオコントロールのトライコプター(3ローター機)を作った方々がおられて・・・

延々語れちゃう超分厚い話なので、端折りますがw、そこから進化を続けているコントロールソフトウェアのひとつ。

ざくっというと、安定度と先進度のバランスを取っている立ち位置、な感じでしょうか?


とりあえず適当なフレームに適当なブラシモーターを積んで、適当なローターを付け、それにフライトコントローラーを接続した、と、仮定して(;´・ω・)

飛ばすにはプロポ(トランスミッター)が必要です。
使われているプロトコルは DSM2

受信可能なチャンネル数は7ch。


ということで、

DSM2 形式の電波発射できる送信機、かつ、7チャンネルをもつもの。


ワタシはDeviation化済みDEVO7E(日本国内向け技術基準適合のもの)を使用しました。

(※増設スイッチなくても、トリム使えないし、トリムスイッチでどうにかできるんですが、楽したくt(ry


スロット・エレベーター・エルロン・ラダーの4chで飛びますが、AUX1~AUX3 の追加3chがキッチリ使えるとベスト、最低でも3ポジションスイッチかポテンションメーターの5chは必要です。
(※フライトモード変更のため)


ではハードウェアの準備ができたと仮定して、ソフトウェアを最低限セットアップしていきます。

私はWindows10を使いました

必要なのは

・Google Chrome
・Cleanflight Configurator


cleanflight.com のウェブページ上部にある、GUI Download から、Configuratorをダウンロード(Chromeの機能拡張として使用します)


Cleanflight Configurator を起動。
左下にある Cilicon Labs USB-UART ブリッジ CP210x 用ドライバーをダウンロードしてインストール。


ウチだと、Windows の再起動だとうまく認識されず、シャットダウンしてから起動すると認識するようになりました。


このボード、別途シリアル―USB変換要らないのがリーズナブル(∩´∀`)∩
は、置いておいてw

MicroUSBケーブルをボードに接続。認識されたら、ドライバーによって追加されたシリアルポートを選んで Connect をクリック。


接続に成功すると、こんな画面になります。
ジャイロの水平は、機体に積んでから機体ごと取れるので、とりあえずパスして


Ports タブへ移動

UART2 の RX を Serial RX に、

Save and Reboot 忘れずに。


Configuration タブへ移動。

Motor_Stop : ON
Minimum Throttle : 1000
Maximum Throttle : 2000


下へスクロール、

RX_SEREAL
SPEKTRUM1024

DSM2プロトコルに設定
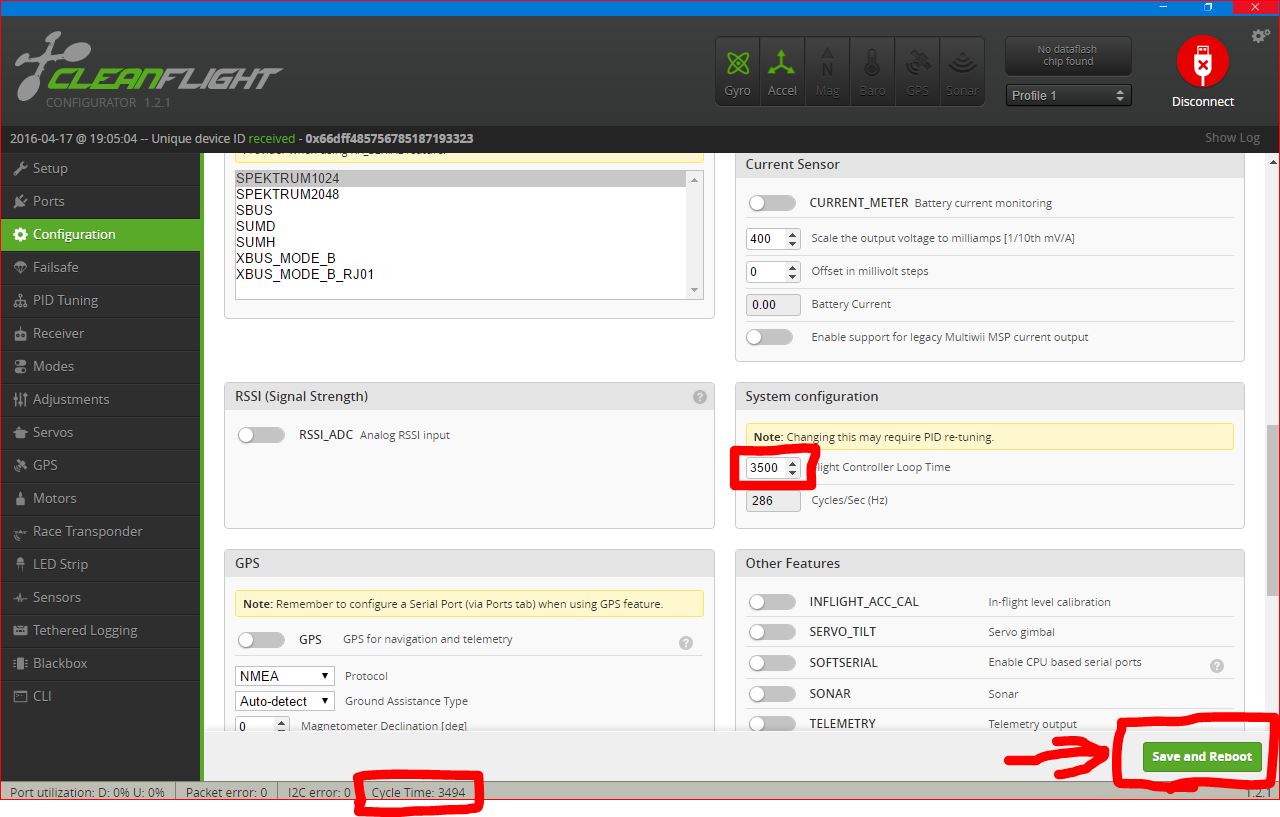


Loop Time はとりあえずデフォの3500でいいと思われます。
ファームウェアのバージョンとかでなんか弄ってるっぽいんですが、下のサイクルタイムが1000しか行かないとかの場合、おそらくそれでうまいことやってるんだと思います・・・w


FCボードをPCに繋ぐ際、プロポ(トランスミッター)の電源を入れておけば、バインドしてくれてる感じですが、ここで再バインドしても受け付けてくれます。

Map を TAER1234 にして、下のバーで確認。

私はモード2送信機ですので、

右スティック左右でロール
右スティック上下でピッチ
左スティック左右でヨー
左スティック上下がスロットル

プロポの設定で、

2ポジションスイッチを AUX1 AUX2
3ポジションスイッチが AUX3

になるように設定しました。


Modes タブへ移動。

このへん、ファームウェアのバージョンで設定できるモードが変わってますが、とりあえず、飛ばす難しさ順に ANGLE/HRIZON モードを割り当て。

3ポジションスイッチの
0に最難関のACRO(RATE)モード
1に難度高のHORIZON
2にPID設定追い込むと涙が出るほどステーブルなANGLEモード

※順に、よくある 100% 80% 50% モードのより高度なもの、と考えると分かりやすいかと思います


AUX2 に HEADFREE モード(※いわゆる【ヘッドレスモード】)


※AIR MODE のあるファームなら、空いているAUXに設定するのも吉
※※ゼロスロットルでも機体安定の為にローターを回す神の手モードwww


とりあえず飛ばす最終段階は CLI (コマンドライン)タブ


Entering CLI Mode, type 'exit' to return, or 'help'

# get motor
motor_pwm_rate = 32000
yaw_motor_direction = 1

# get lpf
gyro_lpf = 42
acc_lpf_factor = 4
accz_lpf_cutoff =  5.000
baro_noise_lpf =  0.600

# get acc
align_acc = DEFAULT
acc_hardware = 0
acc_lpf_factor = 4
accxy_deadband = 40
accz_deadband = 40
accz_lpf_cutoff =  5.000
acc_unarmedcal = ON
acc_trim_pitch = 24
acc_trim_roll = -36

# get deadband
3d_deadband_low = 1406
3d_deadband_high = 1514
3d_deadband_throttle = 50
alt_hold_deadband = 40
deadband = 10
yaw_deadband = 10
accxy_deadband = 40
accz_deadband = 40


ゲットコマンドはいいとして・・・

ともかくモーター設定

# set motor_pwm_rate=2000
リターン
# save
リターン(ッターン!)


save 忘れずに(´・ω・`)


最近のファームはmotor_pwm_rate=2000 以上にしなくても、電源接続いきなりモーター回転!、とはならないようです。

32000 と 2000 の違い・・・、よくわからないw


一応、モーター設定だけでそれなりに飛ぶと思います。


が、

lpf(ローパスフィルター)は、振動がジャイロに悪影響を与えないよう、ジャイロに振動成分を無視させるための設定。やわらかフレームでもシビレル安定を得られますw

deadband と yaw_deadband は、プロポのスティック操作センター付近の混じり合うのを無視させる数値(わかりにくいですねorz)


ウチだけかもしれませんが・・・
Cleanflight 1.12.0 1.12.1 ともに、ジャイロのドリフトが起こり、飛行中にどんどん右かつ前に滑って行ってしまいます。

ACC トリムで調整しても、そこからまたドリフトしていくという状態。

1.10.0 1.11.0 はドリフトしないので、1.11.0 にしています。


と、脱線しましたがw

mortor_pwm_rate を設定して、save し、Disconnect
バッテリーを繋いで、プロポとバインド。
ANGLE MODE にスイッチ(ボード後端右青LED点灯)。

左スティックを右下角に入れて Arm(ボード後端左緑点灯)。

スロットルを上げれば、飛びます(´・ω・`)♪


ダイレクトドライブで機体組んでる方が多いですね。
私は、ギアドライブスキーなのでw
WLToys V212 のフレームベースに弄ったものを主に使っています。

ともかく、ジャイロの使い方がさすがにトイクワッドレベルを遥かに凌駕しています。頭がいいというかなんというか・・・w

V212 のFC から積み替えたら、
ローターからのノイズより
ギアからのノイズのほうが大きくなった
(実話)

(;^ω^)


バッテリーのもちは、ギアドライブのギア比にもよるんでしょうが、V222ギア回り+V636ローターで、

750mAh : 15min
650mAh : 12min
400mAh : 8min

ほど。


まだまだ勉強中(というか試行錯誤中w)なので、いろいろと書いていきたいと思います('ω')ノ

(つづく)

2014/12/02

Hubsan Upgraded 3-Leaf Propellers for H107L H107C H107D

Banggood からシップされたのが11/22、素の日本向け送料無料便、10日で到着(`・ω・´)
※追記:素晴らしい飛行特性向上と静音化が捨てられず・・・ローター加工!∠(`・ω・´)
※追記:さらにローターカット(; ・`д・´)

IMG_20141202_103446

5セット注文したんですが

6袋来たので+(0゚・∀・) +

「ウホ!、得した?!」

と思ったら、空袋でしt(ry

(・д・)


は、置いておいてw、サクサクと

IMG_20141202_103543

Hubsan H107D ローターと比較


IMG_20141202_104240

ローター面積的には

2.3~2.4 1.3~1.4 倍くらい

でしょうか


IMG_20141202_104349

材質は、H107D ローターより

若干ソフト


IMG_20141202_104504

ピッチは 3-Leaf のほうが大きい


IMG_20141202_105519

ローター1枚が

23.3mm ほど

直径 46.6mm くらい


ちなみに、H107D のローターは

直径 55mm です


IMG_20141202_104736

ローター中央部後端厚み

0.4mm


H107D ローターは

IMG_20141202_104653

0.7mm


IMG_20141202_104912

中心部高さ

3.85mm ほど


H107D ローターは

IMG_20141202_104829

6.35mm


IMG_20141202_115726

重量

0.25g 強


IMG_20141202_115759

4個で

1g 強


H107D ローターは

IMG_20141202_115832IMG_20141202_115846

1個 0.34g

セットで 1.42g


IMG_20141202_123355

1mm モーター軸にはしっかり固定できます


穴の上部、貫通しています

若干下側より狭いですが

無加工で逆挿し可能


IMG_20141202_122051

総重量49g弱でのホバリングテストは良好


工作精度はまず、ほぼ満点と言っていいのではないでしょうか

送信機のトリム調整、ゼロ位置で

概ね安定


Hubsan H107D ローターより、圧倒的に精度高いです(;´Д`)


ホバリングスロットルは60%

低回転~中回転域 低スロットル~中スロットル域がかなりコントローラブルに


風切り音は極めて静か

高回転域においても静かです


モーター負荷はかなりある様子で、発熱多め

JD JXD-385 ローターと同等か、それ以上かも


ちょっと風強いんですが・・・

飛ばしに行ってきます( ゚Д゚)ゞ

↓

IMG_20141202_144932

え~w

808 で撮ろうとしたら、SD 死んでてw

フォーマットも受け付けないので、SDゴミ箱に捨てた!w


フレーム折れたwww

X字組みで折れたのは2回目w


真ん中削ってるから、弱い感じ


IMG_20141202_141117

結論から言うと


Hubsan H107D の制御系には向いてません


モーター負荷が大き過ぎ


600mAh のバッテリーが1分でアラーム

そのまま無視して飛ばして

3分飛ぶのがやっと


H107 のモーター・ローター制御は

負荷軽い状態でガンガン回すことを前提にしているようです


1mm 軸モーターで

低回転域も使う制御系であれば

使えると思われます


負荷減らすために

外縁部を細く加工すれば

使えるかもしれません


ひじょうに扱いやすい特性になるので

残念ではあります


(※追記)

IMG_20141204_082703

飛行特性は劇的に良くなり、風切音が小さくなる
(※キーン、という高周波音が出るのはウチだけ?w)

ので

なんとか負荷を軽減してみる


IMG_20141204_080759

ブレード後ろ側の幅は20mm


IMG_20141204_080948

適当に先端側の風圧受ける部分を切り落としてみる

幅7mm(1/3)、高さ3mm(1/2)


IMG_20141204_082149

なんていうのか知らない(;^ω^)、先の曲がったハサミで切る

ローター厚み、0.4mm しかないから、ちっちゃいハサミで楽々切れます


IMG_20141204_082251

こんな感じ


IMG_20141204_083045

総重量 40g ほどで飛ばしてみる


Screenshot_2014-12-04-08-37-27

Hubsan H107C V2 380mAh バッテリー

5分でアラーム

5分40秒で機体持ち上がらなくなる


おおお!

25% 以上飛行時間が延びた!!!

\(^o^)/


IMG_20141204_083744

ただ、40g でホバリングスロットル 50% ほどなので

まだ空気抵抗が大きい感じ


IMG_20141204_082635

テコの原理的に一番負荷を生んでいると思われる

先端側をもう少しカット


さらに

モーター+マウント直径の直上部分をカット


で、なんとか

もう少し回転負荷減らしつつ

ギリ増推する感じに


したいところ・・・


(※更に追記)

IMG_20141204_103319

ローター内側 2mm くらいから斜めに出っ張り切除

外縁、ほぼ傾斜部がなくなる、4mm 位置から、幅 10mm 、斜めにカット


IMG_20141204_103939

右下が加工を進めたバージョン

ローター面積、随分減っちゃいましたw(;^ω^)


IMG_20141204_103621

う~ん(;´Д`)

空気抵抗とモーター負荷の兼ね合い

難しい!


しかし・・・楽しいぜ!w(;´∀`)♪


IMG_20141204_113227

5分30秒でアラーム

6分で機体持ちあげられなくなる


よしよし、さらに 10% くらい向上した

まだ横方向に吹く風が広いめな気がするので

いっそ先端側を・・・って


ゴッソリ先端部を横に切ったほうが楽かもしれn(ry

(※追記おわり)


とりあえず、上引きスタイルに戻そうかと思ってますw

IMG_20141203_102419

ということで(;^ω^)

上引きローターに戻してみました


カーボンパイプ4本井桁組

カメラ搭載時に、ローター・モーターマウントが映り込まない

横フレームでのモーターマウント位置


IMG_20141203_103726

ローター対角:14.4mm

ローター縦横:約 10mm


H107 380mAh バッテリーで 40g ほど


超操作しやすい(´;ω;`)ブワッ

低回転域~中回転域 低スロットル~中スロットル位置の操作性はすばらしい

姿勢制御安定性向上、姿勢変更も操作に対して極めてリニアに反応


な・・・ん、ですが・・・


IMG_20141203_104525

ひたすらホバリングさせて、2分でアラーム

4分で高度維持ができなくなりました


500mAh バッテリー、総重量 45g ほど、でも

ほぼ同じ


IMG_20141203_110333

808#16 はオリジナルバッテリー仕様、15.4g

600mAh バッテリーと組み合わせて

64g


ぜんぜん持ち上がりませんwww

10秒でアラーム

即、ダメになります


IMG_20141203_095231

上引きローター位置

空気を掴んでいるローターより下が重いと

機体を安定させるのが楽になるのは確かですね


4個のローターの精度が均等に高ければ

下押しローター位置でもなんとかいけそうですが

上引きの方が、楽に安定度を高められるのは確かなようです


5~8%ほどの増推を諦めても

ランディングギアの簡素化などによる重量減で

相殺可能、な、感じ


もっと大型機で、防振ジンバルなどが下側に大きく飛び出しているなら

多少のローター位置上下変化は影響が小さいかと思われます


小型機では、ちょっと、いろいろ辛いのかな、という印象


IMG_20141203_120326

下押しはセッティング変更できるフライトコントローラーで

再挑戦してみよう、と、考えています


この三翔ローター

モーターを低回転から使うなら

かなりいいローターだと思います


ダイレクトドライブではローターの空気抵抗が大きいため

モーターにかなりの負荷がかかり

バッテリーも消耗が激しくなる


モーターもノーマルではないので、更に消費が激しい感じ


フルスロットルを続けると

モーター・バッテリー・バッテリーからのケーブルがかなりの熱を持ちます


その絞り出されたパワーは

いい感じの飛行性能を生み出すだけに

惜しいんですが・・・


う~ん

2枚ローターで、丈夫な、精度のいいの

探そ・・・w

(`・ω・´)

2014/11/30

Hubsan H107D FC Board – Push Rotor Style Test <3>

スロットルオフ後など、急激な姿勢変化からの回復が安定しないのは、なんなんだろう・・・

IMG_20141127_152822

Hubsan H107D FC Board

WLtoys V949 959 212 222 Motor Mount (less Gear Drive Parts)

Carbon Pipe Handmade Frame (3x2mm Square Hole)

Banggood General Replacement 8.5x20mm Brush Motor

Hubsan H107D Rotor (Push Style Hole Tune)

Rotor Center to Center Diagonal : 142mm


英語的表現アレだと思いますが、置いておいて・・・(;・∀・)


Hubsan H107 380mAh Battery だけ、だと、総重量 42g

軽すぎて、スロットル下側の余裕がなく

飛ばすのがえらく大変・・・


IMG_20141130_132837

Hubsan 380mAh が 10g ほど

15~16g ほど重さのあるバッテリーで、50g 弱ほどにしておくと

だいたい、いい感じ


IMG_20141130_133010

最大総重量は、60g が限界

62~65g くらいまでいけますが、浮くのがやっと

55g 程度に抑えておけば、かなり普通に飛ばせます


では、上記構成

カメラなし:45~49g

カメラ有り:55~59g

で、何度か飛ばした動画をまとめたものを

↓

https://www.youtube.com/watch?v=td16JfTL5-0&feature=youtu.be


下ローター(下押しスタイル)

体感できるギリギリの線で、増推している感じですね

大きく高度を失った際のリカバリーなどで実感できます


ただ

H107D のフライトコントロールは、上ローター(上引きスタイル)向けなのかも

揺れの収束が鈍い気がします


IMG_20141130_134526

ザックリ言うと


ローターの部分で空気を掴んで機体を「置いている」都合上

「腕立て伏せ」より「懸垂」のほうが

水平維持しやすい、印象です


フライトコントロールというか物理の問題というか・・・w

IMG_20141130_134508

下側に重い積載物があるほうが、飛ばしやすい

気がします


あと、

ジャイロセンサーと、ローターの高さは

なるべく、合わせたほうがいいのかも


ジャイロのセンタリングは、ローター4個の組み合わせ次第・・・かなぁw

センタリングより、ローターが「当たり」かどうかで

ヨー軸ドリフトは劇的に直ったり、ドリフトしまくったりと、変化しますw


IMG_20141130_134424

プリント基板アンテナ根本

グラウンド部とアンテナ部の交点に追加した

30mm AWG28 普通の銅撚り線


けっこう効き目あります(`・ω・´)


プリントアンテナだけだと

特に機体が真横位置にあるときは

レンジが狭かったんですが


かなり改善


IMG_20141130_134440

あと1~2g軽量化することは可能な感じですが

(モーターマウント削りこみ、モーターケーブル最短化処理、など)


ま~、手間と、メンテナンス性考えたら

このあたりでいい感じ、でしょうか


IMG_20141130_134554

ローターの映り込み・・・w

断じて許せないなら、井の字組

ですかね~


ローターレシオを1:1にして

基板部分にバッテリーとカメラが掛かるギリギリまで長さを調整すれば

前後方向の機動性低下は少なくできそうです


|д゚)チラッ

三翔ローター・・・まだかな・・・


(;^ω^)♪